字号
本期编译精选。
摘要
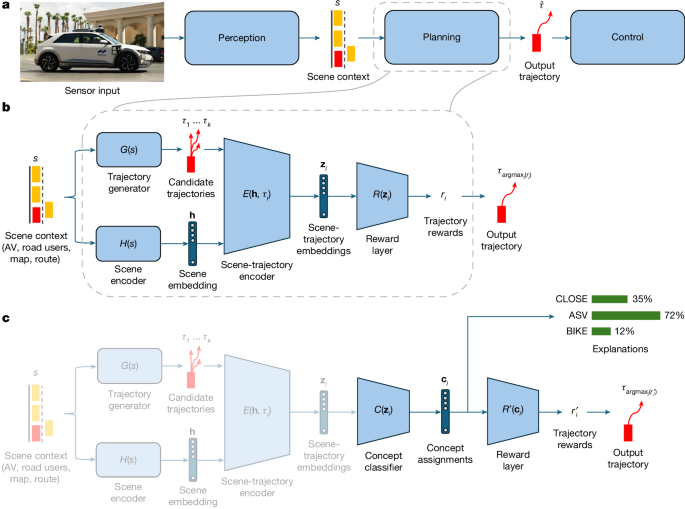
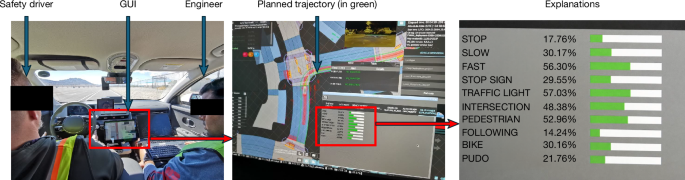
自驾车越来越依赖深层神经网络来实现人气式驾驶1,2,3. 这些黑匣子规划者的不透明度,使得准确预测何时会失败,虽然解释这些系统的研究已经激增,但由于现实世界部署10,11的难度,大部分研究仅限于模拟或玩具设置,使得这些技术的实际用途不明。在此,我们引入了概念-文字网络(CW-Net),这是一种忠实地解释基于机器学习的规划者的行为的方法,这些规划者在不牺牲业绩的情况下,在人可解释的概念中,因果地证明他们的推理。我们把CW-Net部署在一辆真正的自驾车上,并显示由此产生的解释改善了人类驾驶车的精神模式,使他们能够更好地预测其行为,特别是在出人意料的情况下。这表明,融入自驾车的可解释的深入学习在现实的部署环境中既可以理解又有用。我们预计我们的方法可以应用于其他安全关键系统,如自主无人机和机器人外科医生,以及其它架构,如端到端学习系统和视觉-语言-行动模型。总的来说,我们的研究确定了一种可部署的可解释自主人员的途径,这有助于使其更加透明和安全。
主要
(原文共 5 张图片,此处展示前 3 张,更多图片请前往原文查看)
(编译自 Nature;原文
来源:Nature(原文)
本文系本站对该英文资讯的编译与转述,非全文翻译;版权归原作者所有。
本文系本站对该英文资讯的编译与转述,非全文翻译;版权归原作者所有。
免费订阅
每天 5 分钟,看懂世界在发生什么
订阅「牛金金天天译站」,每日精选海外科技/AI/文化资讯编译送到你邮箱。非经营性、无广告、可随时退订。
评论